


Robotik Kaynak Nedir ve Kaynak Robotu Nasıl Çalışır
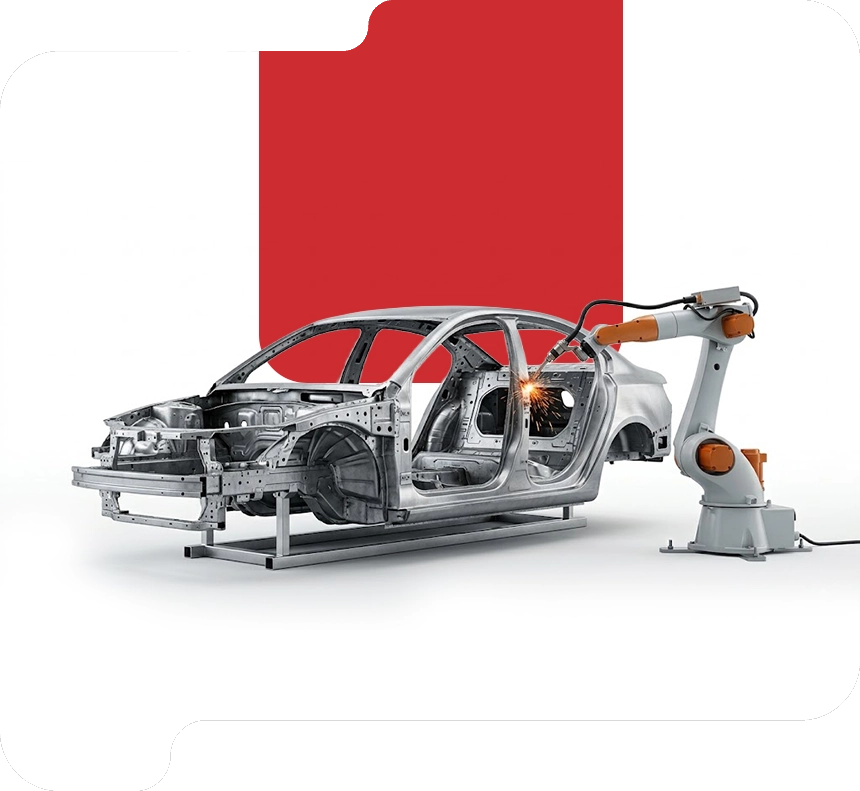
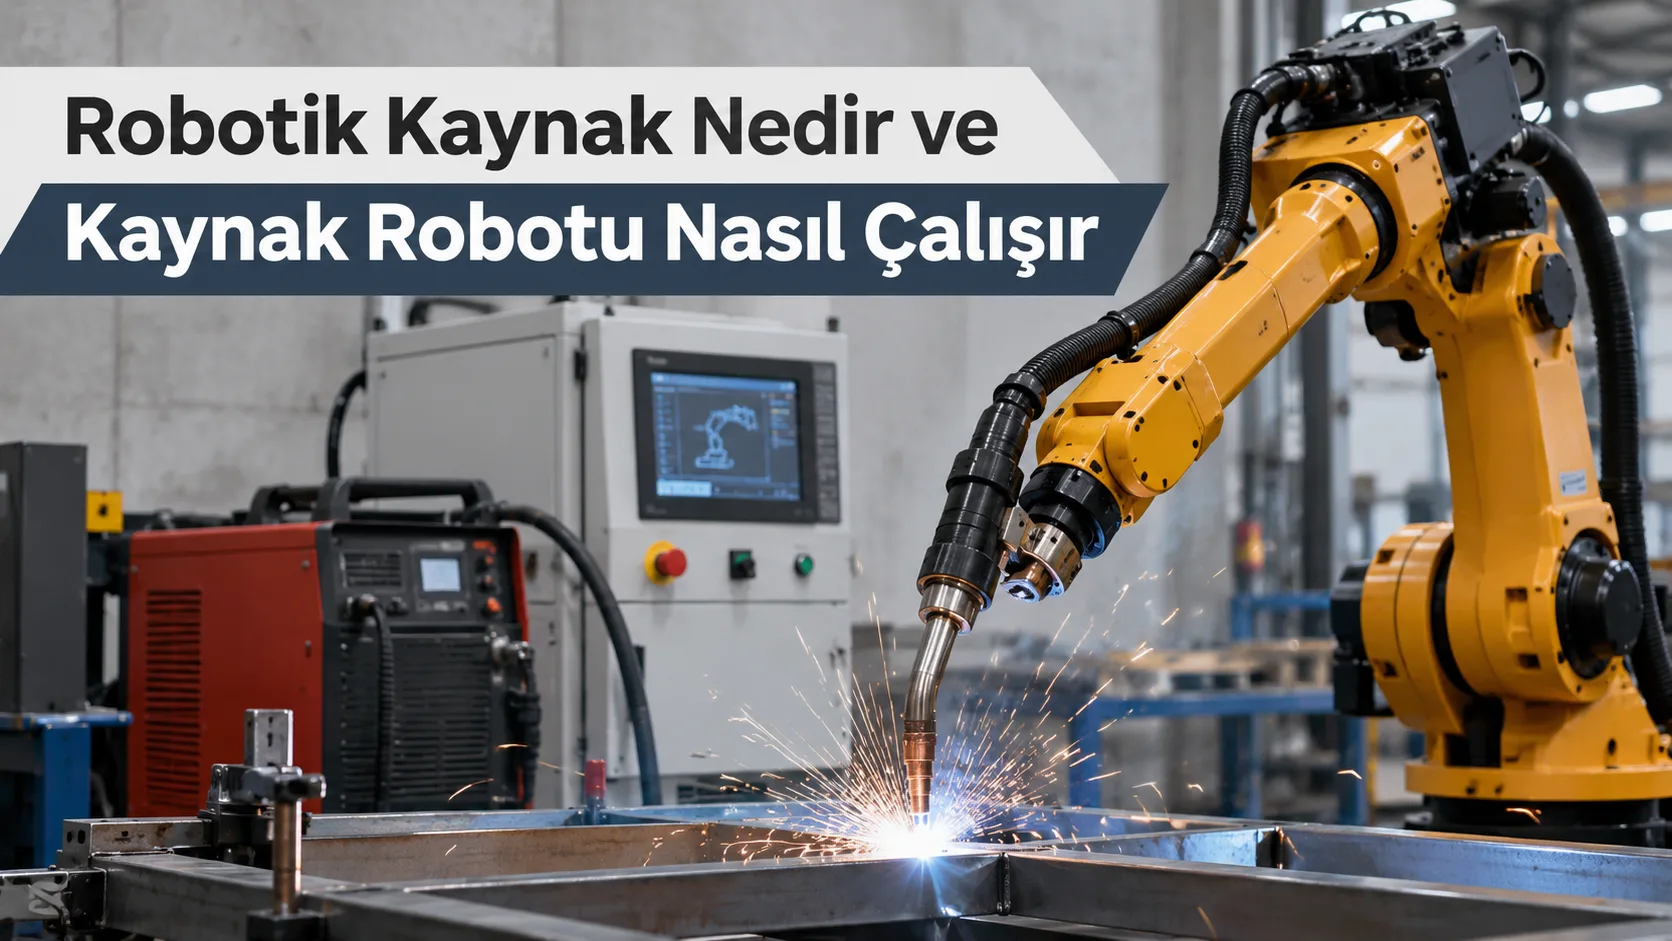
Robotik kaynak, metal parçaların birleştirilmesinde kaynak torcunun programlanabilir bir robot koluyla hareket ettirildiği otomatik kaynak yöntemidir. Robot, önceden tanımlanan kaynak yolunu takip ederken kaynak güç kaynağı, tel besleme sistemi ve kontrol ünitesi birlikte çalışır. Böylece aynı özelliklere sahip iş parçalarında kaynak işlemi belirlenen hareketler ve parametrelerle tekrarlanabilir.
Robot kaynak nedir sorusunun yanıtı yalnızca hareket eden bir mekanik kolla sınırlı değildir. Endüstriyel uygulamalarda robotun hareketleri, parçanın sabitlenmesi, kaynak işleminin başlatılması ve gerektiğinde iş parçasının döndürülmesiyle birlikte planlanır. Bu nedenle robotik kaynak, birbirine bağlı ekipmanlardan oluşan bir otomasyon sistemi olarak değerlendirilmelidir.
Kaynaklı imalat yapan işletmeler açısından temel amaç, kaynak hareketlerini kontrollü şekilde tekrarlamak ve parçalar arasında oluşabilecek işlem farklılıklarını azaltmaktır. Ancak kaynak kalitesi yalnızca robotun hareket doğruluğuna değil, malzeme hazırlığına, bağlantı geometrisine ve kaynak parametrelerine de bağlıdır.
Robotik Kaynak Sistemini Oluşturan Temel Bileşenler
Bir robotik kaynak sisteminde hareketi gerçekleştiren mekanizma ile kaynak enerjisini sağlayan donanım farklı görevler üstlenir. Sistemin çalışabilmesi için bu bileşenlerin birbirleriyle uyumlu biçimde kontrol edilmesi gerekir.
- Robot kolu: Kaynak torcunu iş parçası üzerinde programlanan konumlara taşır. Hareketli eklemleri sayesinde torcun farklı yönlerden kaynak bölgesine ulaşmasını sağlar.
- Kontrol ünitesi: Robotun hareket programını çalıştırır. Hareket sırası, kaynak başlangıcı, duruş noktaları ve diğer ekipmanlarla iletişim bu yapı üzerinden yönetilir.
- Kaynak güç kaynağı: Kullanılan kaynak yönteminin gerektirdiği elektriksel enerjiyi sağlar. Kaynak akımı ve gerilim gibi parametreler kaynak işleminin özelliklerini belirler.
- Tel sürme sistemi: Tüketilebilir tel kullanılan uygulamalarda kaynak telini torca kontrollü biçimde iletir. Tel besleme davranışı, kaynak işleminin kararlılığı açısından önemlidir.
- Kaynak torcu: Elektrik arkının kaynak bölgesinde oluşturulmasını sağlayan donanımdır. Uygulanan yönteme göre elektrot veya telin ve gerekiyorsa koruyucu gazın kaynak bölgesine ulaştırılmasında görev alır.
- Parça bağlama ekipmanları: İş parçasını tanımlanan konumda tutar. Fikstürler ve uygun konumlandırma mekanizmaları, robot hareketlerinin gerçek kaynak birleşimiyle örtüşmesine yardımcı olur.
Bu bileşenlerin tamamı kaynak işleminin farklı bir bölümünden sorumludur. Robot kolunun hareket etmesi tek başına kaynak yapılması anlamına gelmez. Elektrik arkının doğru zamanda oluşması, torcun birleşim hattını takip etmesi ve parçanın uygun konumda kalması gerekir.
Kaynak Robotu Nasıl Çalışır?
Bir kaynak yapan robot, kaynak dikişini rastgele belirlemez. Önceden oluşturulmuş hareket programını ve kaynak parametrelerini takip eder. Uygulamanın genel çalışma sırası aşağıdaki şekilde açıklanabilir.
- İş parçası hazırlanır: Kaynaklanacak parçalar uygun biçimde bir araya getirilir. Birleşim yüzeyleri, parça hizalaması ve sabitleme yöntemi kontrol edilir. Robotun beklenen kaynak hattına ulaşabilmesi için parçanın tanımlanan konumda bulunması gerekir.
- Kaynak yolu tanımlanır: Torcun izleyeceği hareket, kaynak başlangıç ve bitiş noktalarıyla birlikte programlanır. Programda torcun konumu, hareket yönü ve kaynak işlemiyle ilişkili komutlar belirlenir.
- Robot eksenleri hareket eder: Kontrol ünitesi robot kolunun eklemlerini koordine eder. Böylece torç, programlanan güzergah boyunca ilerler. Eksen hareketleri, torcun kaynak bölgesine uygun yaklaşım açısıyla ulaşmasını sağlar.
- Kaynak işlemi başlatılır: Programın ilgili aşamasında güç kaynağına kaynak komutu iletilir. Kullanılan yönteme göre elektrik arkı oluşturulur ve gerekiyorsa tel besleme başlatılır. Torç, kaynak birleşimi boyunca hareket ederken kaynak metali oluşur.
- Kaynak hattı takip edilir: Robot, tanımlanan yol boyunca ilerler. Hareket hızı ve kaynak parametreleri programla uyumlu çalışır. Parça konumlandırma ekipmanı kullanılıyorsa ilgili hareketler de sistemin çalışma sırasına dahil edilir.
- İşlem tamamlanır: Kaynak bitiş noktasına ulaşıldığında kaynak komutu sonlandırılır. Robot güvenli hareket sırasını izleyerek sonraki konumuna geçer. Yeni parça yerleştirildiğinde uygun koşullar sağlanıyorsa aynı program yeniden çalıştırılabilir.
Bu çalışma düzeninde robotun temel görevi torcu doğru konumdan doğru güzergah boyunca hareket ettirmektir. Kaynak işleminin gerçekleşmesi ise hareket kontrolü ile kaynak donanımının birlikte çalışmasına bağlıdır.
Robot Kaynak Dikişini Neden Her Parçada Aynı Yerden Geçirir?
Robotik kaynakta tekrarlanabilirlik, kayıtlı hareket programının yeniden uygulanmasından kaynaklanır. Robot kontrol ünitesi aynı programı çalıştırdığında torcu tanımlanan konumlara taşımayı hedefler. İş parçaları aynı referans noktalarına göre sabitlenmişse kaynak yolu da her çevrimde aynı birleşim hattını takip edebilir.
Buradaki önemli ayrım, hareketin tekrarlanması ile kaynak kalitesinin aynı olması arasındaki farktır. Robot aynı yolu izlese bile parça ölçülerindeki değişiklikler, birleşim aralığı, yüzey kirliliği veya tel besleme sorunları kaynak sonucunu etkileyebilir.
Örneğin önceki parçayla aynı konuma yerleştirilmeyen bir iş parçasında robotun programı değişmese bile torç kaynak hattından sapabilir. Bu nedenle tekrarlanabilir kaynak üretiminde yalnızca robot programı değil, parça hazırlama ve bağlama düzeni de kontrol altında tutulmalıdır.
Robotik Kaynakta Pozisyoner ve Döner Tabla Neden Kullanılır?
Robot kolunun hareket alanı kaynak yapılacak bütün yüzeylere her zaman uygun erişim sağlamayabilir. Özellikle farklı yönlerde birleşim hatları bulunan veya çevresel kaynak gerektiren parçalarda iş parçasının da hareket ettirilmesi gerekebilir.
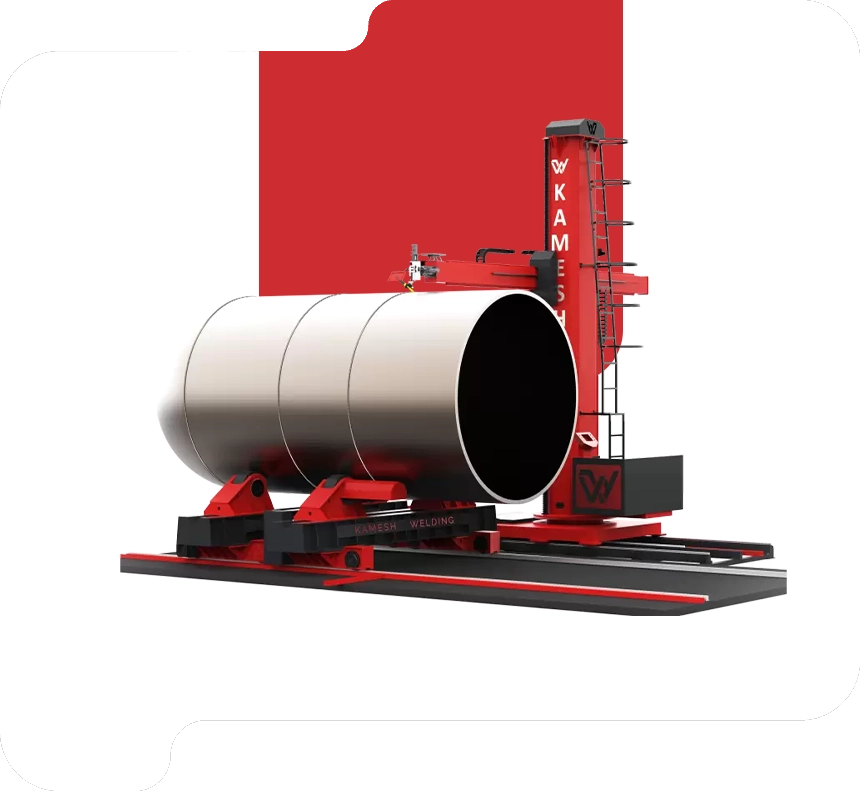
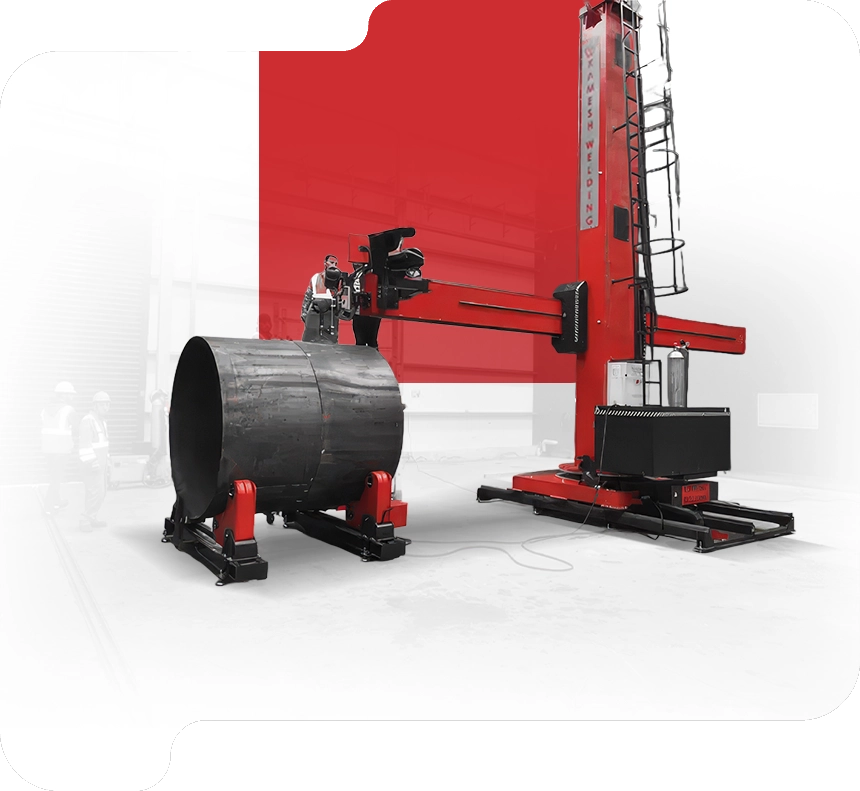
Bu noktada kaynak pozisyoneri devreye girer. Pozisyoner, parçanın kaynak yapılabilecek uygun konuma getirilmesine yardımcı olur. İş parçasının döndürülmesi veya eğilmesi sayesinde robot torcu için daha elverişli bir çalışma yönü oluşturulabilir.
Benzer şekilde döner tabla kullanılarak iş parçasının kontrollü biçimde çevrilmesi sağlanabilir. Uygulamanın gereksinimine göre tabla, kaynak öncesinde parçayı konumlandırabilir veya kaynak sırasında hareket ederek robotun çalışmasını tamamlayabilir.
Örneğin silindirik bir parçanın çevresel birleşimi kaynaklanırken yalnızca torcun parçanın etrafında hareket etmesi düşünülmez. Uygun sistemlerde parça döndürülürken torç belirlenen konumu koruyabilir ya da robot ve parça hareketleri birlikte yürütülebilir.
Robotik kaynak hücresinde belirleyici unsur, torcun ve iş parçasının birbirine göre hareketidir. Kaynak hattının doğru izlenmesi için bazen robot kolu, bazen konumlandırma ekipmanı, bazen de her ikisi hareket eder. Bu hareketlerin çalışma sırası kontrol sistemi tarafından koordine edilmelidir.
Robot ile Pozisyoner Arasındaki Senkronizasyon Nasıl Sağlanır?
Senkronizasyon, robotun kaynak hareketiyle parça konumlandırma ekipmanının hareketinin uyumlu çalışmasıdır. Kontrol sistemleri arasında gerekli komut ve durum bilgileri paylaşılır. Böylece parçanın uygun konuma gelmesi beklenebilir veya desteklenen sistemlerde kaynak sırasında eş zamanlı hareket gerçekleştirilebilir.
Parçanın kaynak öncesinde döndürülüp durdurulması ile kaynak devam ederken döndürülmesi farklı çalışma düzenleridir. İlk durumda konumlandırma işlemi tamamlandıktan sonra robot kaynak yapar. İkinci durumda ise robotun veya torcun hareketiyle parçanın dönüşü birlikte planlanır.
Bu ayrım özellikle çevresel kaynaklarda önemlidir. Parçanın hareketi ile torcun ilerlemesi uyumlu olmadığında kaynak hızının birleşim hattı boyunca değişmesi mümkündür. Bu nedenle programlama yalnızca robot kolunun izleyeceği noktaları değil, gerekiyorsa harici hareket mekanizmalarının davranışını da kapsar.
Robotik Kaynak ile Manuel Kaynak Arasındaki Temel Fark Nedir?
Manuel kaynakta operatör torcun konumunu, ilerleme hareketini ve uygulama sırasında gereken düzeltmeleri doğrudan yönetir. Kaynak banyosunu gözlemleyerek hareketini değiştirebilir. Sonuç, operatörün becerisine ve çalışma koşullarına bağlıdır.
Robotik kaynakta ise torç hareketi program üzerinden yürütülür. Kaynak işlemi öncesinde belirlenen güzergah ve parametreler üretim sırasında tekrarlanır. İnsan müdahalesi tamamen ortadan kalkmaz; programın hazırlanması, parçaların yerleştirilmesi, ekipmanın kontrolü ve kaynakların değerlendirilmesi için operatör ve teknik personel görev almaya devam eder.
Manuel kaynak, sık değişen ve standartlaştırılması güç parçalarda uygulama esnekliği sağlayabilir. Robotik sistemler ise parça geometrisinin ve kaynak işleminin yeterince tanımlanabildiği tekrarlı üretimlerde daha uygun bir çalışma düzeni sunabilir. Hangi yöntemin tercih edileceği üretimin özelliklerine göre belirlenir.
Robot Her Parçayı Otomatik Olarak Kaynatabilir mi?
Bir robotun programlanabilir olması, karşısına yerleştirilen her parçanın hazırlık yapılmadan kaynaklanabileceği anlamına gelmez. Robotun kaynak yapacağı birleşim hattının tanımlanması, torcun ilgili bölgeye ulaşabilmesi ve iş parçasının uygun biçimde sabitlenmesi gerekir.
Parçanın geometrisi sürekli değişiyorsa mevcut programın yeniden düzenlenmesi gerekebilir. Kaynak hattındaki değişikliklerin otomatik olarak algılanması ise her sistemde kendiliğinden bulunan bir özellik değildir. Bu tür düzeltmeler için uygun algılama donanımı ve kontrol işlevlerinin ayrıca bulunması gerekir.
Ayrıca robotun programlanan hareketi doğru gerçekleştirmesi, kaynak dikişinde hata oluşmayacağını garanti etmez. Kaynak parametrelerinin uygunluğu, malzeme koşulları, torcun durumu ve bağlantı hazırlığı sonucun değerlendirilmesinde önemini korur.
Kaynak Hücresinin Çalışmasında Nelere Dikkat Edilir?
Robotik kaynak hücresi, robotun ve çevresindeki ekipmanların birlikte çalıştığı üretim alanıdır. Bu alanın düzenlenmesinde robotun hareketleri kadar parça yerleştirme, bakım erişimi ve operatör güvenliği de dikkate alınmalıdır.
Kaynak sırasında oluşan ışınım, duman, sıcak yüzeyler ve hareketli mekanizmalar uygun güvenlik önlemleri gerektirir. Koruyucu donanımlar, erişim kontrolü, havalandırma ve acil durdurma düzeni uygulamanın risklerine göre değerlendirilmelidir.
İşletme sırasında kaynak torcunun ve sarf malzemelerinin durumu izlenmeli, parça bağlama elemanları kontrol edilmeli ve kaynak sonuçları belirlenen kalite gereksinimlerine göre değerlendirilmelidir. Programın her çevrimde çalışması, bu kontrollerin yerini tutmaz.
Robotik Kaynak Sistemi Nasıl Değerlendirilmelidir?
Robotik kaynak uygulamasını değerlendirirken yalnızca robot kolunun hareket kabiliyetine bakmak yeterli değildir. İş parçasının geometrisi, kaynak birleşimlerinin konumu, parça sabitleme düzeni ve üretimin tekrar özellikleri birlikte ele alınmalıdır.
Küçük parçalardan farklı çap ve boylardaki büyük iş parçalarına kadar değişen uygulamalarda kaynak yönteminin gereksinimleri de farklılaşır. Bazı işlemler sabit bir parça üzerinde robot hareketiyle tamamlanabilirken bazıları parça döndürme veya konumlandırma ekipmanları gerektirebilir.
Kamesh Welding olarak Konya'da kaynak otomasyon makineleri tasarlıyor ve üretiyoruz. kaynak robotu çözümlerini değerlendirirken robot, kontrol sistemi, kaynak donanımı ve konumlandırma ünitelerinin birlikte çalışmasını esas alıyoruz.
Robotik kaynakta işlevsel bütünlük, kaynak torcunun hareketiyle iş parçasının konumunun aynı üretim süreci içinde yönetilmesidir. Bu yaklaşım, tekrarlanabilir bir kaynak işleminin yalnızca programlanmış robot hareketinden değil, bütün kaynak hücresinin uyumlu çalışmasından oluştuğunu açıklar.